
- 数据集可用时间
- 2023-12-04T12:00:00Z–2026-10-31T00:00:00Z
- 数据集提供方
- Google 和 NSIDC
- 时间分辨率
- 1 天
- 标记
说明
2023 年 12 月 4 日之前的数据可在旧版 NASA/SMAP/SPL3SMP_E/005 集合中找到。这些内容最终会重新处理并添加到此集合中。
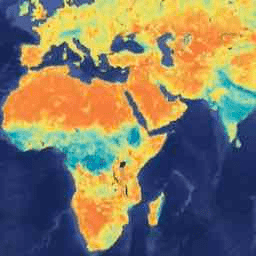
此 3 级 (L3) 土壤水分产品提供由土壤水分主动被动 (SMAP) L 波段辐射计检索的全球地表条件的每日合成数据。此处的每日数据是在降轨(当地太阳时上午 6 点)和升轨(当地太阳时下午 6 点)期间收集的。
SMAP 任务是一个轨道观测站,用于测量地球上每个地方地表土壤中的水量。如需查看详细说明,请参阅 SMAP 手册。 该项目于 2015 年 1 月启动,并于 2015 年 4 月开始运营。雷达仪器由于雷达电源故障于 2015 年初停止运行,收集了近 3 个月的科学数据。为期三年的主要任务阶段已于 2018 年完成,此后 SMAP 一直处于延长运行阶段。
SMAP 每 2-3 天测量一次土壤湿度。这样,我们就可以观察全球各地在不同时间尺度上的变化,从重大风暴到季节性变化的重复测量。
在地球上所有未被水覆盖或未结冰的地方,SMAP 都会测量表层土壤中的含水量。它还能区分冻结或解冻的地面。在地面未冻结的地方,SMAP 测量世界各地土壤中矿物质、岩石物质和有机颗粒之间的水量(SMAP 测量地面顶层的液态水,但无法测量冰)。
在将 SPL3SMP_E 数据注入 Google Earth Engine 之前,会使用 GDAL 库将其转换为地理坐标。
如需了解更多文档和算法详情,请参阅 SMAP L3 土壤水分用户指南及其中的参考资料。
频段
波段
像素大小:9000 米(所有波段)
| 名称 | 单位 | 最小值 | 最大值 | 像素大小 | 说明 |
|---|---|---|---|---|---|
soil_moisture_am |
体积分数 | 9000 米 | 从 9 公里网格单元的分解/降尺度垂直极化亮度温度中检索到的土壤湿度估计值;上午过境 |
||
tb_h_corrected_am |
K | 0 | 330 | 9000 米 | 水平极化亮度温度的加权平均值。如果水体比例低于 0.9,则此值表示校正后的陆地亮温(否则不应用校正);如果水体比例大于 0.1,则此值表示校正后的水体亮温(否则不应用校正);上午过境 |
tb_v_corrected_am |
K | 0 | 330 | 9000 米 | 垂直极化亮度温度的加权平均值。如果水体比例低于 0.9,则此值表示校正后的陆地亮温(否则不应用校正);如果水体比例大于 0.1,则此值表示校正后的水体亮温(否则不应用校正);上午过境 |
vegetation_water_content_am |
kg/m^2 | 0 | 30 | 9000 米 | 9 公里空间尺度上的植被含水量。使用基准算法时,此参数用作 SPL2SMAP 处理软件的输入辅助数据参数。以下有效最小值和最大值有待进一步分析。AM overpass |
retrieval_qual_flag_am |
0 | 65536 | 9000 米 | 0 = 通过:土壤湿度质量可接受; 1 = 失败:土壤湿度质量不可接受;上午过境 |
|
tb_qual_flag_h_am |
0 | 65536 | 9000 米 | 0= 亮度温度质量不可接受; 1= 亮度温度质量可接受;上午过境 |
|
tb_qual_flag_v_am |
0 | 65536 | 9000 米 | 0= 亮度温度质量不可接受; 1= 亮度温度质量可接受;上午过境 |
|
soil_moisture_pm |
体积分数 | 9000 米 | 从 9 公里网格单元的分解/降尺度垂直极化亮度温度中检索到的土壤湿度估算值;下午过境 |
||
tb_h_corrected_pm |
K | 0 | 330 | 9000 米 | 水平极化亮度温度的加权平均值。如果水体比例低于 0.9,则此值表示校正后的陆地亮度温度(否则不进行校正);如果水体比例大于 0.1,则此值表示校正后的水体亮度温度(否则不进行校正);下午过境 |
tb_v_corrected_pm |
K | 0 | 330 | 9000 米 | 垂直极化亮度温度的加权平均值。如果水体比例低于 0.9,则此值表示校正后的陆地亮度温度(否则不进行校正);如果水体比例大于 0.1,则此值表示校正后的水体亮度温度(否则不进行校正);下午过境 |
vegetation_water_content_pm |
kg/m^2 | 0 | 30 | 9000 米 | 9 公里空间尺度上的植被含水量。使用基准算法时,此参数用作 SPL2SMAP 处理软件的输入辅助数据参数。以下有效最小值和最大值有待进一步分析。PM overpass |
retrieval_qual_flag_pm |
0 | 65536 | 9000 米 | 0 = 通过:土壤湿度质量可接受; 1 = 失败:土壤湿度质量不可接受;下午过境 |
|
tb_qual_flag_h_pm |
0 | 65536 | 9000 米 | 0= 亮度温度质量不合格; 1= 亮度温度质量合格;下午过境 |
|
tb_qual_flag_v_pm |
0 | 65536 | 9000 米 | 0= 亮度温度质量不合格; 1= 亮度温度质量合格;下午过境 |
|
soil_moisture_am_anomaly |
9000 米 | 实验性。以资产日期为中心,30 天平均“soil_moisture_am”与 2015 年至今(不包括资产年份)各年同一 30 天平均值的差值。 如需了解异常计算,请参阅此脚本。 |
|||
soil_moisture_pm_anomaly |
9000 米 | 实验性。以资产日期为中心的“soil_moisture_pm”30 天平均值与 2015 年至今(不包括资产年份)历年同一 30 天平均值的差值。 如需了解异常计算,请参阅此脚本。 |
使用条款
使用条款
本数据集属于公共领域,使用和分发不受限制。如需更多信息,请参见 NASA 地球科学数据和信息政策。
引用
**O'Neill, P. E., 韩Chan, E. G. Njoku, T. Jackson, R. Bindlish, J. Chaubell 和 A. Colliander。2021 年。SMAP 增强型 L3 辐射计全球和极地网格每日 9 公里 EASE-Grid 土壤水分,第 5 版。 [指明所用子集]。美国科罗拉多州博尔德。NASA 国家冰雪数据中心分布式活动档案中心。doi:10.5067/4DQ54OUIJ9DL
Entekhabi 等,2014 D. Entekhabi, S. Yueh, P. O'Neill, K. Kellogg et al. SMAP Handbook - Soil Moisture Active Passive: Mapping Soil Moisture and Freeze/thaw From Space. SMAP Handbook,SMAP 项目,喷气推进实验室,加利福尼亚州帕萨迪纳 (2014)
Chan, S. K. R. Bindlish, P. E. O'Neill, E. Njoku, T. Jackson, A. Colliander, F. Chen, M.Burgin, S. Dunbar, J. Piepmeier, S. Yueh, D. Entekhabi, M. H. Cosh, T. Caldwell, J. Walker, X. Wu, A. Berg, T. Rowlandson, A. Pacheco, H. McNairn, M. Thibeault, J. Martinez-Fernandez, A. Gonzalez-Zamora, M. Seyfried, D. Bosch, P. Starks, D. Goodrich, J. Prueger, M. Palecki, E. E. Small, M. Zreda, J.-C. Calvet, W. T. Crow 和 Y. Kerr. 2016 年。"Assessment of the SMAP Passive Soil Moisture Product" IEEE Transactions on Geoscience and Remote Sensing, 54 (8): 4994-5007 10.1109/tgrs.2016.2561938
Chan, S., R. Bindlish, P. O'Neill, T. Jackson, E. Njoku, S. Dunbar, J. Chaubell, J. Piepmeier, S. Yueh, D. Entekhabi, A. Colliander, F. Chen, M.Cosh, T. Caldwell, J. Walker, A. Berg, H. McNairn, M. Thibeault, J. Martínez-Fernández, F. Uldall, M. Seyfried, D. Bosch, P. Starks, C. Holifield Collins, J. Prueger, R. van der Velde, J. Asanuma, M. Palecki, E. Small, M. Zreda, J. Calvet, W. Crow 和 Y. Kerr. 2018 年。“SMAP 增强型被动土壤水分产品的开发和评估。”Remote Sensing of Environment,204:931-941 10.1016/j.rse.2017.08.025
Chaubell, M. J. J. Asanuma, A. A. Berg, D. D. Bosch, T. Caldwell, M. H. Cosh, C. H. Collins, J. Martinez-Fernandez, M. Seyfried, P. J. Starks, Z. Su, S. H. Yueh, M. Thibeault, J. Walker, R. 韩Dunbar, A. Colliander, F. Chen, S. K. Chan, D. Entekhabi, R. Bindlish 和 P. E. O'Neill。2020. “Improved SMAP Dual-Channel Algorithm for the Retrieval of Soil Moisture.”IEEE Transactions on Geoscience and Remote Sensing, 1-12 10.1109/tgrs.2019.2959239
DOI
通过 Earth Engine 探索
代码编辑器 (JavaScript)
var dataset = ee.ImageCollection('NASA/SMAP/SPL3SMP_E/006')
                  .filter(ee.Filter.date('2024-01-01', '2024-01-31'));

var soilMositureSurface = dataset.select('soil_moisture_am');
var soilMositureSurfaceVis = {
  min: 0.0,
  max: 0.5,
  palette: ['0300ff', '418504', 'efff07', 'efff07', 'ff0303'],
};
Map.setCenter(-6.746, 46.529, 2);
Map.addLayer(soilMositureSurface, soilMositureSurfaceVis, 'Soil Mositure');