

이 가이드에서는 3D 지도 웹 구성요소와 애플리케이션과 통합할 때 고려해야 할 사항을 자세히 설명합니다.
성능 고려사항
상호작용 및 시각적 요소에 원활하고 반응이 빠른 환경을 제공하려면 다음 접근 방식을 고려하세요.
지도 로드
3D 지도의 초기 로드 및 렌더링 설정은 최적의 사용자 환경을 위해 브라우저 구성 기법과 UI 권장사항을 결합합니다.
- API 로드: 초기 페이지 로드 시 Maps JavaScript API를 로드하려면 3D 지도 비동기 동적 로드를 사용합니다.
- 라이브러리:
google.maps.importLibrary("maps3d")와 같이 필요한 경우 프로그래매틱 방식으로 라이브러리를 로드합니다. 또는 직접 스크립트 로드를 사용하여 HTML 페이지에서<gmp-map-3d>와 같은 웹 구성요소를 직접 사용하는 경우 라이브러리가 적절한 시점에 자동으로 로드됩니다. - 기본 지도 지형지물 관리: 커스텀 mapId를 사용하여 기본 지도 관심 장소(HYBRID 모드)를 필터링하고 밀도를 제어합니다. 특히 애플리케이션에 마커나 다중선과 같은 자체 커스텀 요소 집합이 있는 경우에 유용합니다. 이렇게 하면 시각적 혼란과 잠재적인 중복을 방지할 수 있습니다. 또는 관심 장소, 도로 다중선, 도로 이름, 거리 이름 (SATELLITE 모드)과 같은 기본 지도 벡터 타일 기능을 사용 중지할 수 있습니다.
- 이벤트: gmp-steadystate 또는 gmp-error 이벤트를 수신 대기하여 마커 로드, 카메라 애니메이션과 같은 후속 로직을 빌드합니다.

사용자 상호작용: 지도의 콘텐츠를 변경하기 전에 gmp-steadystate 이벤트를 기다립니다. 사용자가 초기 gmp-steadystate 이벤트 전에 지도와 상호작용 (화면 이동, 확대/축소)을 시작하면 사용자가 상호작용을 중지한 후에만 이벤트가 트리거됩니다. 사용자가 지도를 화면 이동하거나 확대/축소하는 동안 오버레이 콘텐츠 (예: 마커 또는 다각형)를 표시하거나 업데이트하지 마세요. gmp-centerchange, gmp-headingchange, gmp-rangechange, gmp-rollchange, gmp-tiltchange를 수신 대기하여 오버레이 콘텐츠 (예: 마커 또는 다각형)를 표시하거나 업데이트하지 마세요.
requestAnimationFrame()(rAF)를 사용하여 지속적으로 업데이트하고 그리기 호출에서 집중적인 계산을 엄격하게 분리합니다.- rAF 사용: 부드러운 60FPS 애니메이션과 전력 소비 감소를 위해 브라우저의 디스플레이 속도와 업데이트를 동기화합니다.
- 집약적인 그리기 작업 자제: 최종 업데이트 중에 그리기와 관련이 없는 무거운 작업을 실행하지 않습니다.
- 로직 분리: rAF 루프 내에서 최소한의 웹 구성요소 업데이트 호출 전에 모든 집중 로직을 실행합니다.
초기 장면 설정: 기울기와 같은
<gmp-map-3d>카메라 설정은 로드 속도에 영향을 미칩니다. 장면을 확대하거나 기울일수록 더 상세한 다각형이 표시되며 로드가 필요합니다. 세부정보 수준은 위치에 따라서도 달라집니다 (예: 건물이 많은 도시와 자연 지형지물만 있는 시골).프리로더 시각 요소:
<gmp-map-3d>는 매우 빠르게 로드되지만, 저사양 기기 (낮은 GPU) 또는 대역폭 (느린 4G)을 사용하는 사용자의 경우 전체 해상도로 표시하는 데 시간이 걸릴 수 있습니다. 이 경우 백그라운드에서 3D 장면을 로드하는 이미지, 애니메이션 또는 텍스트를 사용하여 미리 로드기를 만들 수 있습니다. 사용할 주요 이벤트는 아래를 참고하세요.

// create the map in the background and wait for gmp-steadystate event
async function initMap() {
    await google.maps.importLibrary("maps3d");
    const map = document.querySelector('gmp-map-3d');
    const div = document.querySelector('div'); // preloader "
    map.addEventListener('gmp-steadystate', ({isSteady}) => {
        if (isSteady) {
            div.style.display = 'none';
        }
    });
}
initMap();
- 2D 지도:
- 마커와 같은 지리 데이터를 포함하면서도 대체 2D 지도(SATELLITE)를 이러한 사용자에게 제공할 수 있습니다.
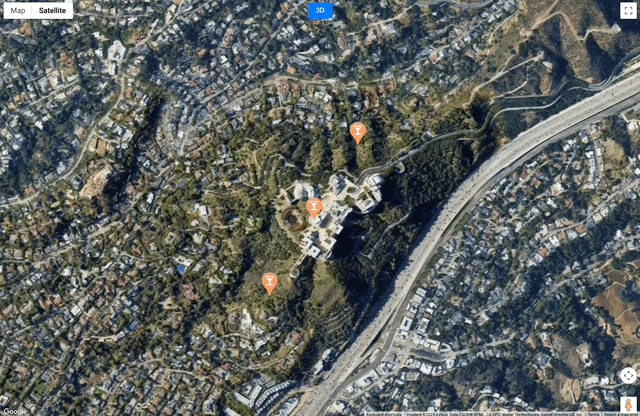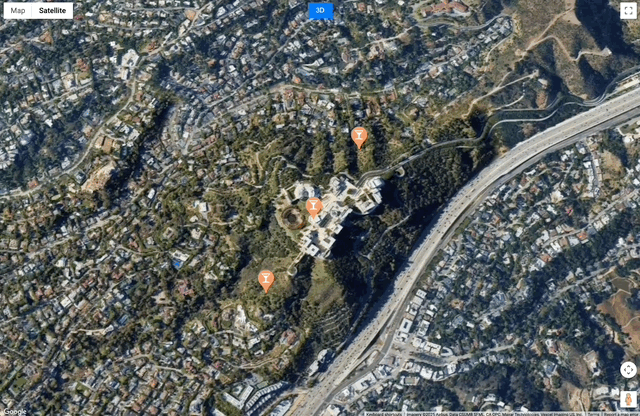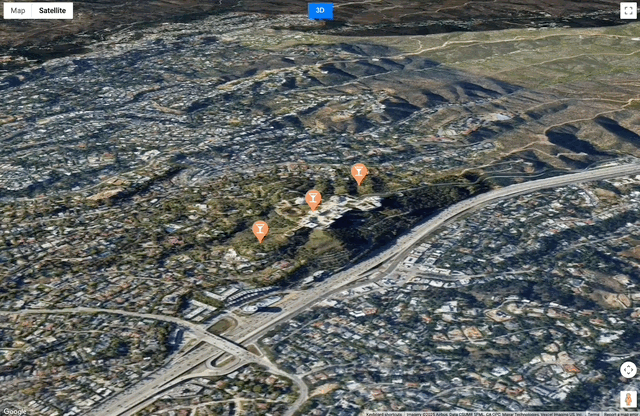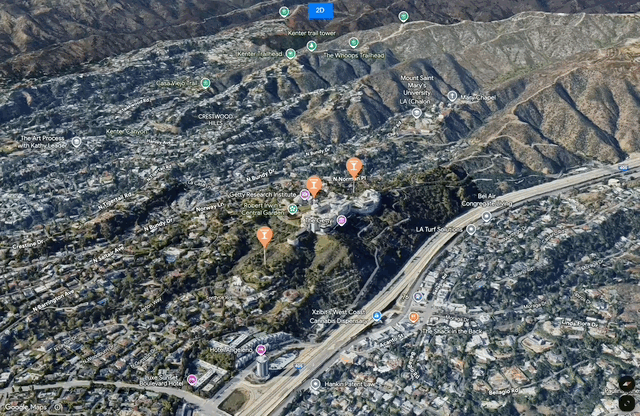
- 또는 로드하는 동안 사용자가 특정 장소를 시각화할 수 있도록 위성 모드의 보완적인 2D 정적 지도를 표시할 수 있습니다.
시각적 요소 실적 및 관리
3D 지도는 마커, 다중선, 다중선, 3D 모델과 같은 시각적 요소를 최적의 성능과 최소한의 렌더링 시간으로 표시하는 여러 가지 방법을 제공하며, 이는 대용량 시각적 요소에도 적용됩니다.
마커
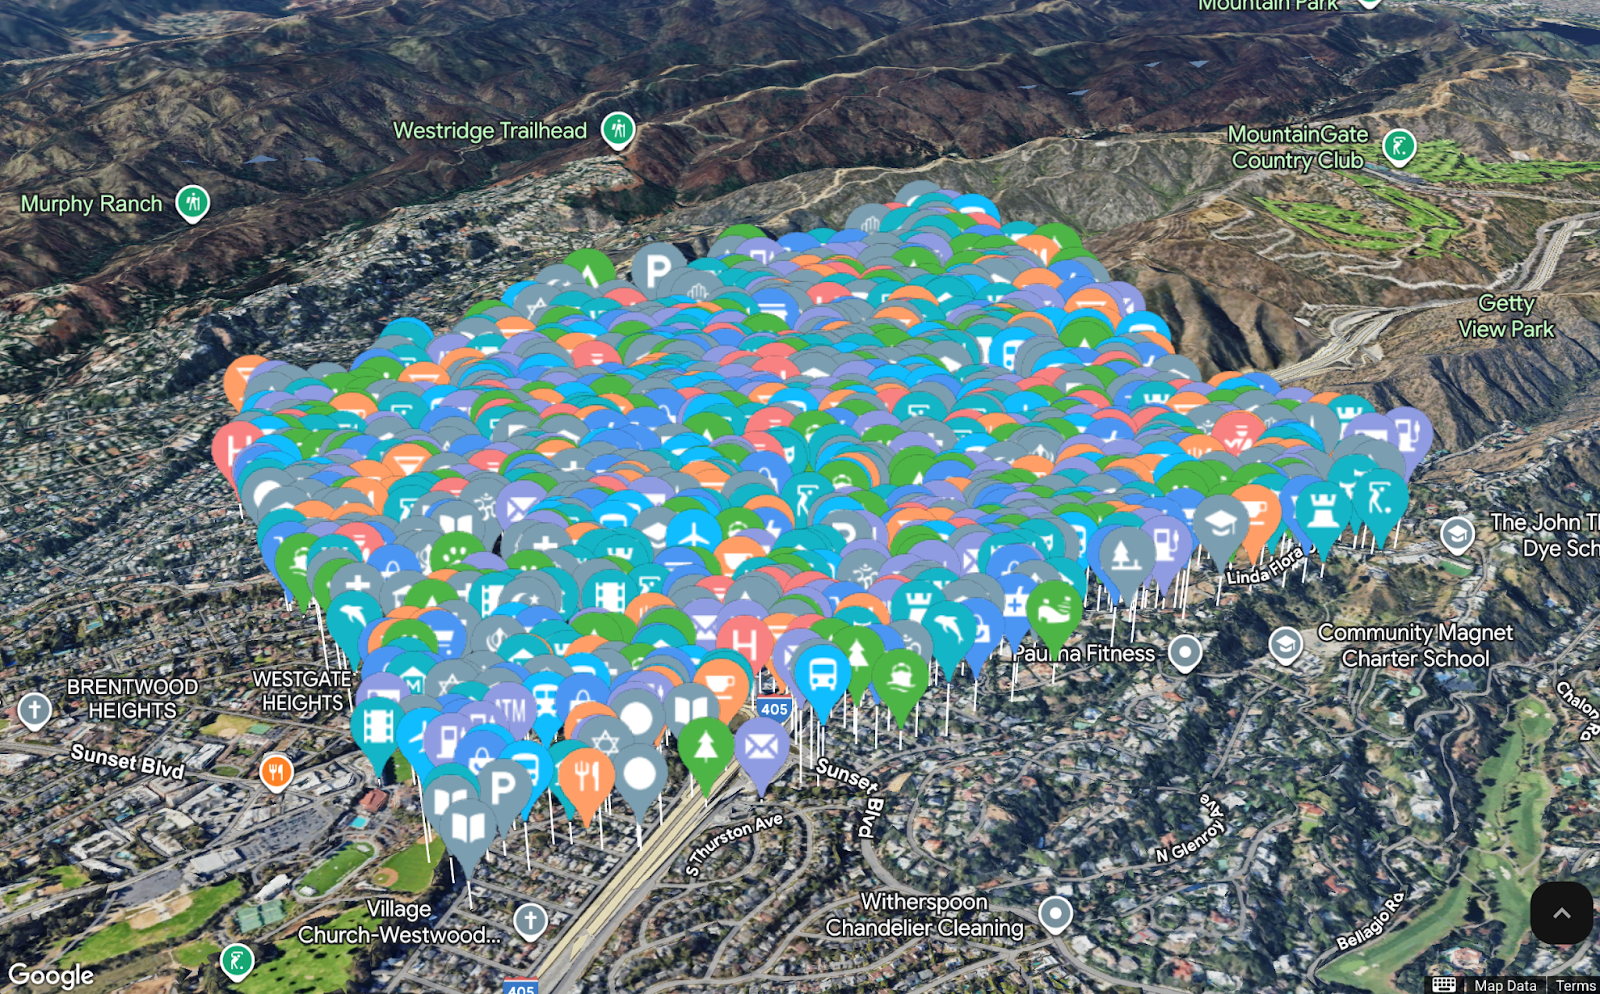
- 최적의 맞춤설정 선택:
- PinElement: 기본 마커 변경사항 (색상, 배율, 테두리, 텍스트 글리프)의 경우
<gmp-pin>요소 또는PinElement클래스를 사용합니다. 이 방법은 가장 성능이 우수한 맞춤설정 방법입니다. - HTMLImageElement 또는 SVGElement 마커를 가급적 사용하지 않음: 투명도 추가 또는 SVGElement에 아이콘과 같은 이미지 삽입 (base64 인코딩 필요)과 같은 추가 맞춤설정에 사용합니다. 로드 시 래스터화되며 성능 오버헤드가 발생합니다. HTMLImageElement 및 SVGElement는 Marker3DElement의 기본 슬롯에 할당하기 전에
<template>요소로 래핑해야 합니다. - 현재 일반 HTML 또는 CSS는 추가할 수 없습니다.
- PinElement: 기본 마커 변경사항 (색상, 배율, 테두리, 텍스트 글리프)의 경우
- 충돌 동작 관리: 마커의 collisionBehavior 속성을 활용합니다. 항상 표시되어야 하는 중요한 마커의 경우 그에 따라 동작을 설정합니다. 덜 중요한 마커는 숨겨서 특히 높은 확대/축소 수준에서 더 깔끔하고 정돈된 지도 환경을 유지할 수 있습니다.
- 중요한 관심 장소만: 건물이나 지형을 통해 반드시 보여야 하는 마커(예: 구조 대상, 매설된 유틸리티 라인, 사용자의 아바타)에만 drawsWhenOccluded를 사용하거나 프로그래매틱 방식으로 속성을 설정합니다.
- 오클루전 테스트: 지도는 3D이므로 건물이나 지형에 의해 마커가 시각적으로 가려질(오클루전) 수 있습니다. 다양한 카메라 각도와 마커 고도를 테스트하여 중요한 관심 장소가 계속 표시되도록 하거나, 가려진 경우 가시성과 고도를 조정하는 로직을 구현합니다.
- 고도 활용: 3D 지도에서 마커는 고도 값이 있는 위치를 사용해야 합니다. 지형 또는 건물과 연결된 마커의 경우 altitudeMode: 'RELATIVE_TO_GROUND', 'RELATIVE_TO_MESH' 또는 유사한 설정을 사용하여 지도가 기울어지거나 회전할 때 마커가 올바르게 고정되도록 합니다.
다각형 및 다중선
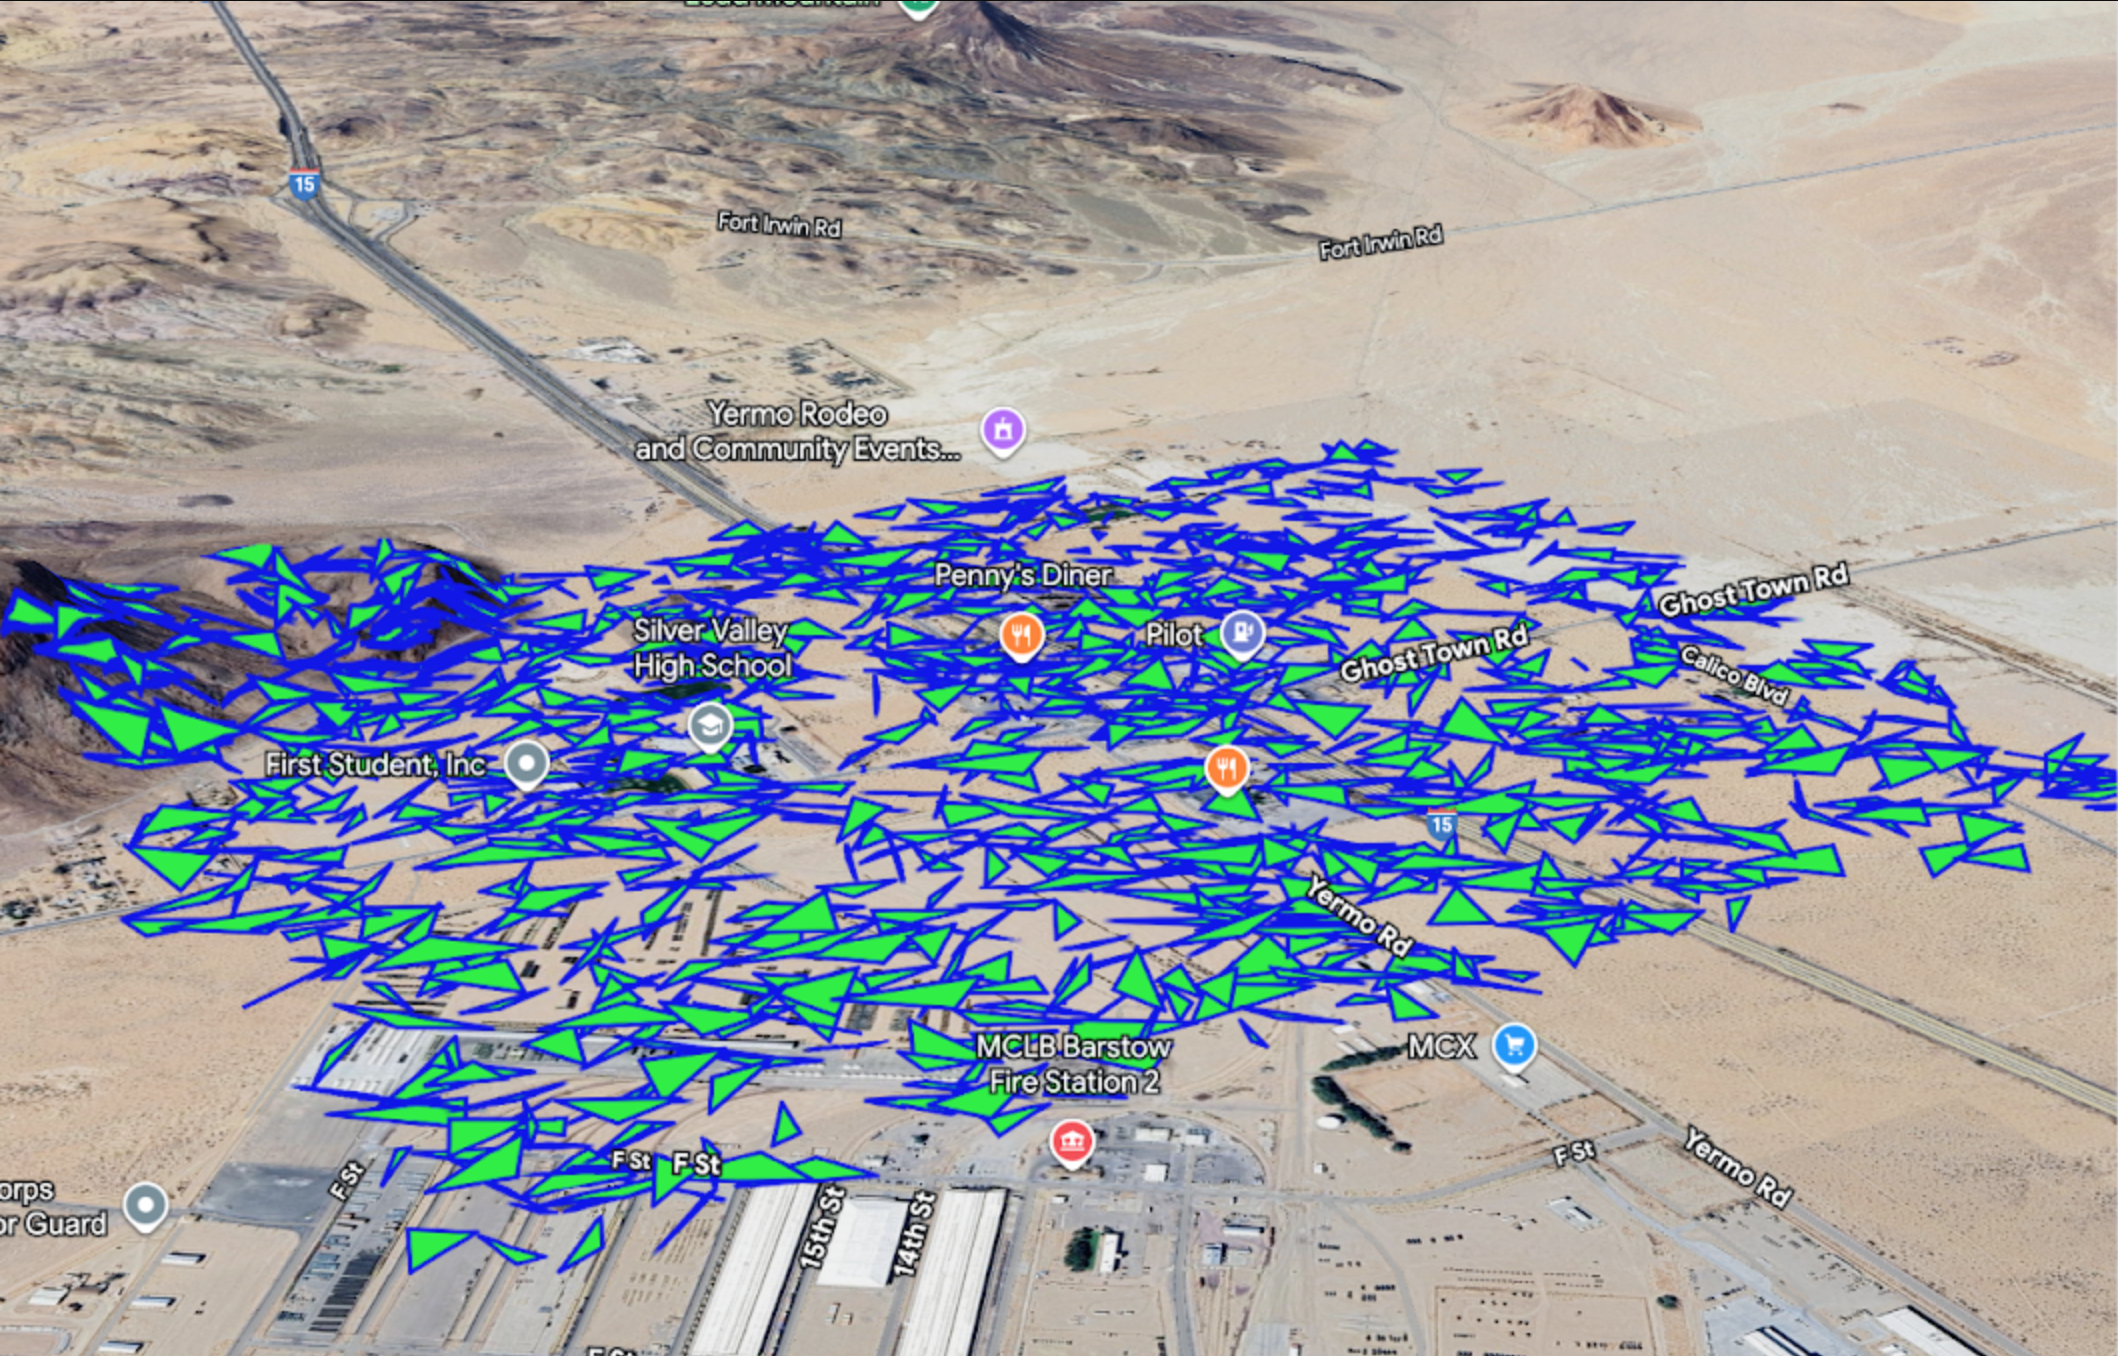
- 기하학 단순화: 렌더링하기 전에 경로 데이터에 단순화 알고리즘을 적용합니다. 이렇게 하면 일반적인 모양을 유지하면서 꼭짓점 수를 줄여 특히 복잡한 경계나 경로의 렌더링 속도를 크게 향상시킬 수 있습니다.
- 확대/축소 수준에 따른 데시메이션: 매우 큰 데이터 세트의 경우 사용자가 영역을 확대한 경우에만 더 세부적인 도형을 로드하는 것이 좋습니다. 낮은 확대/축소 수준에서는 다중선 또는 다각형의 매우 단순화된 버전만 필요합니다.
- 돌출된 다각형 사전 계산: 다각형이 돌출된 경우(
extruded: true) 경로 데이터는 3D 볼륨 (메시)을 정의합니다. 복잡하고 꼭짓점이 많은 다각형을 처리하는 것은 계산 비용이 많이 듭니다. 다각형의 소스 데이터가 최대한 단순해야 합니다. - 다중선 및 다각형 성능 테스트: 다중선/다각형을 많이 추가하거나 복잡한 다중선/다각형을 추가할 때, 특히 3D로 돌출된 경우 프레임 속도가 떨어지지 않는지 확인합니다. 필요한 경우 꼭짓점 수를 제한하거나 단순화 알고리즘을 사용하세요.
- 도형을 업데이트할 때는 개별 요소를 반복하고 수정하는 대신 단일 작업으로 전체 경로 배열을 수정합니다. 단일 할당 작업 (예: polyline.path = newPathArray;)은 여러 번의 반복 업데이트보다 훨씬 효율적입니다.
- 돌출된 다중선 피하기 (가능한 경우): 다중선은 고도 값을 사용하여 3D 공간에 배치할 수 있지만 다중선을 돌출 (예: 획 너비 및 큰 고도 범위 지정)하면 그래픽 집약적일 수 있습니다. 가능하면 지면의 2D 다중선 (RELATIVE_TO_GROUND) 또는 최소 선 두께를 사용하여 성능을 개선하세요.
- 중요한 경로 요소에만 drawsOccludedSegments를 사용하세요. 배경 또는 컨텍스트 도형의 경우 지도의 3D 도형에 의해 자연스럽게 가려지도록 허용합니다. 중요하지 않은 숨겨진 도형을 표시하면 불필요한 렌더링 복잡성이 추가됩니다.
3D 모델
<gmp-map-3d>에서는 3D 모델 .glb 렌더링과 gmp-click 이벤트와 같은 상호작용이 매우 빠릅니다.
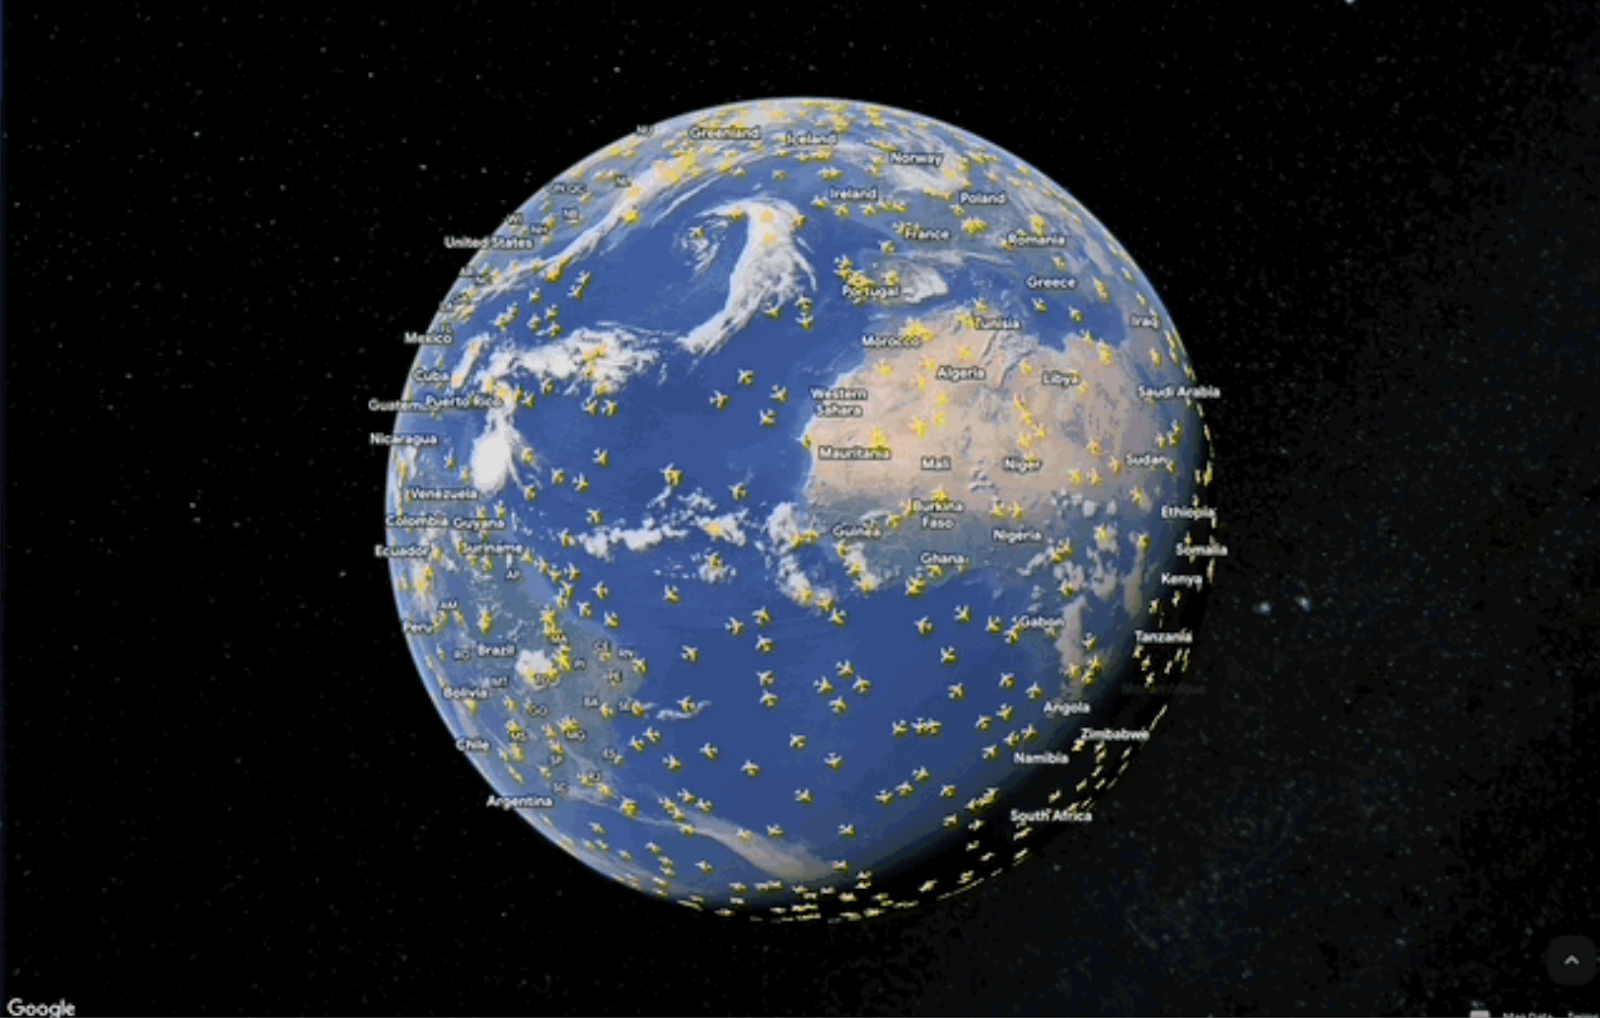
- 압축을 통한 파일 크기 최소화: 특히 모바일 네트워크에서 빠르게 로드되도록 하려면 복잡한 .glb 모델 파일을 5MB 미만 (이상적으로는 더 작게)으로 유지하세요. 이를 달성하는 기본 방법은 .glb 파일 내의 메시 데이터에 Draco 압축을 적용하는 것입니다. 이렇게 하면 시각적 품질 손실을 최소화하면서 파일 크기를 크게 줄일 수 있습니다 (종종 50% 이상).
- 모델 원점 중심: 3D 모델링 소프트웨어가 모델의 원점 (0, 0, 0 지점)이 모델의 하단 중앙에 오도록 모델을 내보내야 합니다. 이렇게 하면 지도에서 위치 지정과 회전이 간소화되어 모델이 위도, 경도 좌표에 올바르게 고정됩니다.
- CORS 관리: 모델 파일이 웹 애플리케이션과 다른 도메인 또는 CDN에서 호스팅되는 경우 필요한 교차 출처 리소스 공유 (CORS) 헤더 (예: Access-Control-Allow-Origin: *)를 포함하도록 호스팅 서버를 구성해야 합니다. 그렇지 않으면 지도에서 모델을 로드할 수 없습니다.